ШИМ-преобразователь и пульсации тока
Коэффициент заполнения, усреднённая и переключаемая модели, пульсации тока и добавочные потери.
Перед началом: RL-цепь, противо-ЭДС двигателя и энергетический баланс.
После занятия вы сможете: выводить среднее напряжение ШИМ, оценивать пульсации тока и проверять границы усреднённой модели.
Порядок работы: базовый разбор → углублённая теория → самостоятельный расчёт → проверка решения.
1. Сначала задаём схему переключения
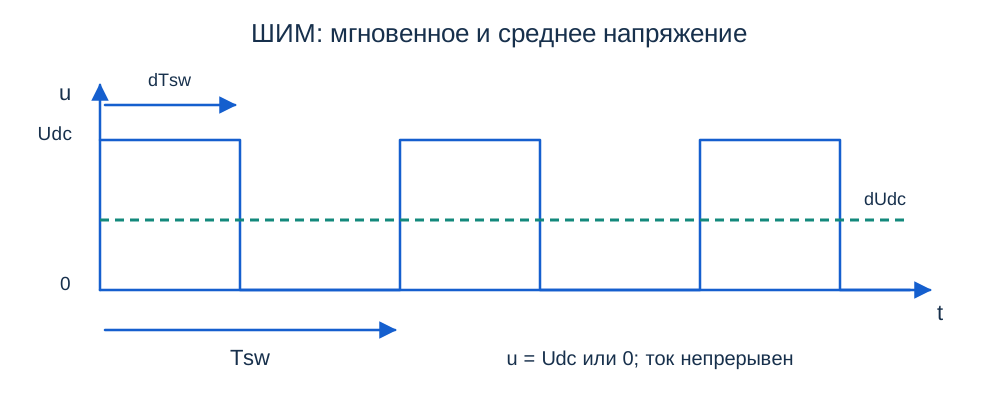
Идеальный источник предыдущих уроков мог менять напряжение непрерывно. Силовой преобразователь подключает двигатель к шине питания на часть периода. Рассмотрим понижающий одноквадрантный преобразователь с идеальным ключом и диодом свободного хода. При включённом ключе u = Udc, при выключенном и положительном непрерывном токе u = 0. Диод обеспечивает путь тока индуктивности.
Коэффициент заполнения d = ton/Tsw лежит между 0 и 1, частота fsw = 1/Tsw. Эта схема не задаёт отрицательное среднее напряжение и не поддерживает отрицательный ток через диод. Для реверса нужен другой силовой каскад.
2. Вывод усреднённого уравнения
Если за один период ток и скорость меняются мало, усредним электрический баланс. Для постоянной на периоде команды d:
L dī/dt = dUdc − Rī − keω
J dω/dt = ktī − bω − ML
Усреднённая модель сохраняет медленный переход, но не содержит частоты переключения. Её применимость проверяют сравнением Tsw с электрическим и механическим временами и величиной относительных пульсаций. Вблизи нулевого тока диод может закрыться раньше конца периода; тогда простая двухинтервальная модель непрерывного тока неверна.
Для базового двигателя при ω = 60 рад/с и ML = 0,1 Н·м требуется ī = 2,2 А, ū = 10,4 В. При Udc = 24 В коэффициент d = 0,4333. Запас напряжения позволяет быстрее менять ток, но максимальная команда ограничена шиной.
3. Пульсации тока: вывод по двум наклонам
В установившемся периодическом режиме считаем Ri и e = keω почти постоянными за период. Во включённом состоянии наклон тока (Udc − Ri − e)/L, в свободном ходе — (−Ri − e)/L. В среднем Ri + e = dUdc, поэтому:
Δipp ≈ Udcd(1 − d)/(Lfsw)
Индекс pp означает разность максимума и минимума, а не амплитуду относительно среднего. Пульсации максимальны при d = 0,5. Для Udc = 24 В, L = 0,02 Гн и fsw = 2000 Гц максимальный размах ≈ 0,15 А. При d = 0,4333 получаем 0,14733 А и амплитуду около 0,07367 А.
Грубая проверка непрерывности: ī > Δipp/2. Если условие нарушено, отрицательная часть треугольной волны для диодной схемы недопустима. Нужно моделировать третий интервал с нулевым током.
Дополнительное чтение: Texas Instruments: расчёт силовой части понижающего преобразователя. Вывод через напряжение индуктивности применяется здесь к цепи якоря с противо-ЭДС.
4. Точный расчёт периода при постоянной скорости
На каждом интервале напряжение постоянно, и решение RL-уравнения известно. Пусть τ = L/R, Ion = (Udc − e)/R, Ioff = −e/R, a = exp(−dTsw/τ), c = exp[−(1−d)Tsw/τ]. Тогда:
imin = Ioff + (imax − Ioff)c
imin = [Ioff(1−c) + cIon(1−a)]/(1−ac)
Последнее равенство следует из периодичности: конец периода совпадает с началом. Оно применимо, пока найденный ток остаётся положительным. Экспоненциальные участки учитывают изменение Ri внутри периода; при Tsw/τ → 0 результаты точного и линейного расчётов сближаются. Скачиваемый пример вычисляет минимум, максимум и оба размаха для рабочей точки предыдущего раздела.
Скачать расчёты к урокам 11–15 на Python. Запуск: python advanced-experiments.py. Нужны NumPy и SciPy; результаты выводятся в консоль.
5. Момент, нагрев и другая топология
Момент повторяет пульсации тока: ΔMpp = ktΔipp. Скорость сглаживается инерцией, однако это не отменяет нагрев. Для приблизительно треугольной пульсации с нулевым средним:
PCu ≈ Rī² + RΔipp²/12
При R = 2 Ом и размахе 0,14733 А добавочные медные потери ≈ 0,00362 Вт. В этом примере они малы. Уменьшение L в десять раз увеличивает пульсации и может нарушить предпосылки оценки. Потери ключа, диода и магнитные потери здесь не учтены.
У биполярного H-моста напряжение переключается между +Udc и −Udc, среднее равно (2d − 1)Udc. Формулу ū = dUdc на него переносить нельзя. Мёртвое время реального моста дополнительно искажает напряжение в зависимости от направления тока; в нашей идеальной схеме этот эффект отсутствует.
Задачи для самостоятельного решения
1. Для Udc = 24 В, L = 0,02 Гн, d = 0,5 оцените минимальную частоту, обеспечивающую Δipp ≤ 0,1 А.
Показать решение
fsw ≥ 24·0,25/(0,02·0,1) = 3000 Гц. Оценка относится к треугольной пульсации в непрерывном режиме.
2. Какой d биполярного H-моста с шиной 24 В даёт среднее −6 В? Какое напряжение даёт тот же d в одноквадрантной схеме?
Показать решение
Из (2d − 1)24 = −6 получаем d = 0,375. В одноквадрантной схеме среднее d·24 = +9 В: одинаковая команда имеет разный физический смысл.
Лабораторная работа и защита
Постройте три установившихся периода тока по точным экспонентам для fsw = 0,5; 2; 8 кГц при одинаковом d. Сравните размах с приближённой формулой и покажите среднее напряжение. Затем уменьшайте средний ток до границы непрерывности и укажите, где необходима смена модели.
Для численного моделирования пуска разбивайте интервал по фронтам ШИМ. Один шаг, пересекающий несколько переключений, не воспроизводит пульсации. В отчёте разделите ошибку усреднения и ошибку численного метода. Объясните, почему одинаковая средняя скорость не доказывает одинаковые потери.
Что запомнить
Среднее напряжение определяет медленную динамику, но не показывает пульсации и добавочные потери. Формулы зависят от схемы и режима проводимости. Период ШИМ, шаг решателя и период регулятора — разные параметры.
Прогресс хранится только в этом браузере.